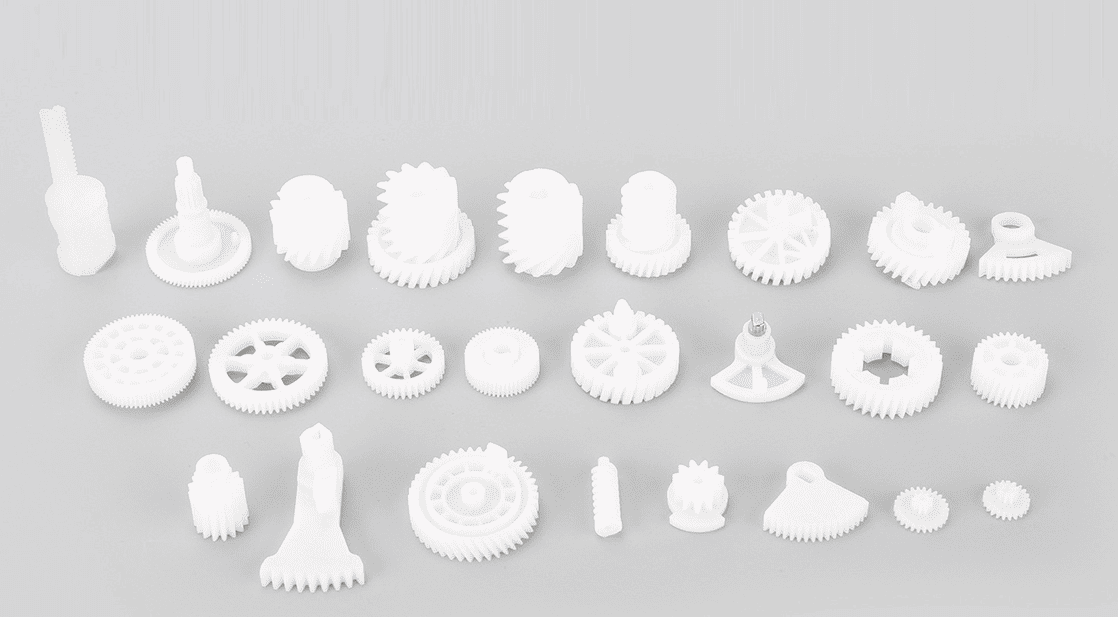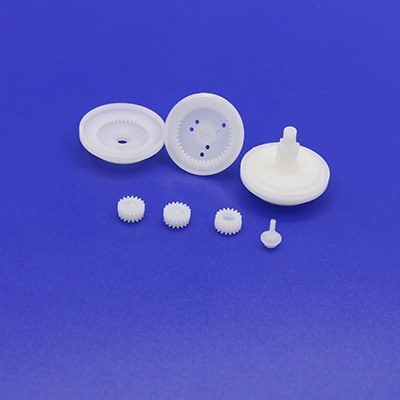
Kernpunkte
- Unter Modul 1 mm ist ein Fingerzahnrad kein verkleinertes Normalzahnrad: Der Zahn wird kleiner als Fehler, die bei größeren Abmessungen vernachlässigbar waren.
- Die Schwierigkeit liegt darin, Zahndicke und Bohrungslage stabil zu halten, wenn wenige Mikrometer entscheiden, ob der Finger ruhig läuft oder klemmt.
- Unsere Fabrik fertigt Mikrozahnräder ab Modul 0.1; unsere Mikrogetriebe umfassen Ø 3.4–38 mm mit Übersetzungen von 5–1500.
- Ein Musterzahnrad Modul 0.320 mit 9 Zähnen erreichte im Zweiflanken-Wälztest die JGMA-Klasse 0: Gesamt-Wälzfehler 4.1 µm, Zahn-zu-Zahn-Wälzfehler 2.8 µm, Rundlauf 1.4 µm.
Eine humanoide Roboterhand verlangt von einem Kunststoffzahnrad fast das Unmögliche: in ein Fingergelenk von Fingerspitzenbreite passen, genug Drehmoment zum Greifen übertragen und tausende Male am Tag die Richtung wechseln. Unter Modul 1 mm ist der Zahn so klein, dass Fehler, die ein normales Zahnrad ignorieren kann — wenige Mikrometer Schrumpfung, eine außermittige Bohrung, ein Grat an einer Flanke — einen großen Anteil des Zahns selbst ausmachen.
Warum ein Roboterfinger die schwierigste Aufgabe für ein Kunststoffzahnrad ist
Ein Fingergelenk ist in jeder Richtung klein. Das Getriebe muss in den Durchmesser des Fingers passen, der Motor sitzt daneben statt dahinter, und der Zahnradzug faltet sich zurück, um die Untersetzung zu erreichen, die ein Finger braucht. Unsere Mikrogetriebe decken Ø 3.4–38 mm ab, Übersetzungen 5–1500, Drehmoment 1 gf·cm bis 50 kgf·cm — weil Finger, Handgelenk und Ellbogen jeweils eine andere Ecke dieses Bereichs brauchen. Ein Fingerantrieb liegt am Ende mit kleinem Durchmesser und hoher Übersetzung, wo die Zahnräder der letzten Stufe die kleinsten sind und das volle Abtriebsdrehmoment tragen.
Die Belastung macht es schlimmer. Ein Finger dreht sich nicht kontinuierlich wie ein Lüftermotor: Er startet, stoppt, kehrt um, hält einen Griff und blockiert manchmal auf etwas Hartem. Blockieren ist der gefährliche Fall — der Motor drückt weiter, der Zahn biegt sich weiter, und Wärme baut sich auf, wo er am dünnsten ist.
Was sich unter Modul 1 mm ändert
Der Modul ist die Größe des Zahns in Millimetern: Modul 1 bedeutet einen etwa 2.25 mm hohen Zahn, Modul 0.3 einen etwa 0.7 mm hohen Zahn — und jeder Rundungsfehler wird zum Konstruktionsproblem.
| Modul | Ungefähre Zahnhöhe | Was das in der Praxis bedeutet |
|---|---|---|
| 1.0 | ≈ 2.25 mm | Standardwerkzeuge und Messtechnik |
| 0.5 | ≈ 1.1 mm | Formdetail und Anschnittlage gewinnen an Bedeutung |
| 0.3 | ≈ 0.7 mm | Schrumpfung muss je Werkstoff und Kavität vorhergesagt werden |
| 0.2 und darunter | ≈ 0.45 mm oder weniger | Werkzeugbau, Spritzgießen und Messen brauchen jeweils eigene Verfahren |
Halbiert man den Modul, verdoppelt sich grob der Anteil jedes Fehlers. Eine Formkavität, die 5 µm unrund ist, ist bei einem Modul-1-Zahnrad unsichtbar und bei einem Modul-0.2-Zahnrad ein echtes Problem. Wer also nur nach Zeichnung anbietet, ohne nach der Belastung zu fragen, ist ein Warnsignal.
Die fünf Dinge, die zuerst schiefgehen
Wenn ein Zahnrad unter 1 mm versagt, ist die Ursache meist eine von fünf.
1. Die Form kann den Zahn nicht abbilden
Bei Modul 0.2–0.3 ist die Zahnkavität kleiner als ein Sandkorn, geschnitten mit Draht- und Senkerodieren in gehärteten Stahl. Eine Kavität mit stumpfer Kante oder rauer Flanke kopiert diese Rauheit auf jedes Zahnrad. Unsere Werkzeuge entstehen im eigenen Haus, also arbeiten Formenbauer, Spritzgießer und Zahnradprüfer am selben Teil in einem Gebäude — und eine Korrektur erreicht die Kavität noch am selben Tag.
2. Schrumpfung verschiebt den Zahn nach dem Spritzgießen
Jeder Kunststoff schrumpft beim Abkühlen, und POM, PA, PC und ABS schrumpfen jeweils anders. Bei einem Modul-0.3-Zahnrad verschiebt eine Schrumpfungsannahme, die um einen Bruchteil eines Prozents danebenliegt, die Zahndicke um mehrere Mikrometer — genug, um das Flankenspiel von richtig zu klemmend zu ändern. Die Form wird also für einen bestimmten Werkstoff geschnitten, und die Schrumpfung wird an ersten Mustern bestätigt, bevor eine Produktionskavität freigegeben wird.
3. Die Bohrung sitzt nicht dort, wo die Zähne sie vermuten
Ein Zahnrad kann perfekte Zähne haben und trotzdem schlecht laufen, wenn die Bohrung exzentrisch ist. Rundlauffehler machen den Eingriff auf einer Seite der Umdrehung eng und auf der anderen lose, sodass sich der Finger eine halbe Umdrehung glatt und die andere rau anfühlt. Darum messen wir den Rundlauf auf demselben Wälzprüfgerät, das die Zähne prüft.
4. Die Messung kann das Problem nicht sehen
Ein Mikrometer kann einen Modul-0.2-Zahn nicht messen. Der Zweiflanken-Wälztest kann es: Das Zahnrad wird gegen ein Meisterrad gewälzt und die Achsabstandsänderung aufgezeichnet, wobei Dicken-, Profil-, Teilungs- und Rundlauffehler gemeinsam erfasst werden. Unsere Fähigkeiten-Seite beschreibt eine Muster-Messung nach diesem Verfahren: Ein Musterzahnrad Modul 0.320 mit 9 Zähnen erreichte JGMA-Klasse 0, mit einem Gesamt-Wälzfehler von 4.1 µm, einem Zahn-zu-Zahn-Wälzfehler von 2.8 µm und einem Rundlauf von 1.4 µm. Das ist ein Musterbericht, kein Versprechen — aber er zeigt, was die Messkette auflösen kann.
5. Montageschäden, die niemand bemerkt
Das letzte Risiko liegt gar nicht im Zahnrad. Ein Mikrozahnrad, das mit etwas zu viel Übermaß auf eine Welle gepresst wird oder dessen Flanke von einer Pinzette verletzt wird, kommt bereits beschädigt beim Kunden an. Das Zahnrad sollte also für sein Montageverfahren ausgelegt sein — eine D-Bohrung oder eine kontrollierte Presspassung statt einer Kraftpassung — und so verpackt werden, dass sich Zähne im Transport nie berühren.
Was vor der Bestellung zu prüfen ist
Fünf Fragen trennen einen Lieferanten, der unter 1 mm arbeiten kann, von einem, der rät. Welches ist der kleinste Modul, den er in der Produktion — nicht im Versuch — geformt hat? Wie misst er die Zahnrichtigkeit bei diesem Modul — ein Lieferant, der das Verfahren nicht nennen kann, misst sie nicht. Welchen Werkstoff würde er wählen und warum? POM ist die übliche erste Wahl; die Abwägung gegenüber Nylon steht in unserem POM-Nylon-Vergleich. Wie wird das Flankenspiel über die Charge gehalten, und wie werden die Zahnräder verpackt, damit sich Zähne nicht berühren? Und was passiert beim Blockieren: Ein Lieferant, der an Greifen und Halten gedacht hat, antwortet zu Zahnbiegung und Wärme, nicht nur mit einer Katalog-Drehmomentzahl. Unter Modul 1 mm bleibt kein Spielraum, um den Optimismus eines Lieferanten aufzufangen; der einzige verlässliche Beweis ist ein gemessenes Muster.
Häufig gestellte Fragen
Welchen Modul haben Fingergelenk-Zahnräder humanoider Roboter üblicherweise?
Die meisten Fingergelenk-Zahnräder liegen im Modulbereich 0.2–0.5, die kleinsten Ritzel bis hinunter zu Modul 0.1. Unsere Fabrik formt Mikrozahnräder ab Modul 0.1, sodass der gesamte Bereich aus einem Werkzeug- und Messaufbau abgedeckt ist.
Können Kunststoffzahnräder das Drehmoment in einem Roboterfinger bewältigen?
Ja, innerhalb ihrer Auslegungsgrenzen. Ein Fingergetriebe vervielfacht das Motordrehmoment über mehrere Stufen, sodass die letzten Zahnräder hohes Drehmoment bei niedriger Drehzahl sehen — die Belastung, die Kunststoff gut verträgt, sofern der Werkstoff für den Blockierfall gewählt ist. Unsere Mikrogetriebe liefern bis zu 50 kgf·cm, was die Greifkräfte einer menschengroßen Hand abdeckt.
Sie entwickeln eine Hand, einen Greifer oder einen kleinen Stellantrieb mit Zahnrädern unter Modul 1 mm? Senden Sie uns die Zeichnung mit Drehmoment, Drehzahl und Blockierbedingungen, und wir antworten mit einer Werkstoffempfehlung, einem Messplan und einem Angebot.