Pontos principais
- Abaixo do módulo 1 mm, uma engrenagem de dedo não é uma engrenagem normal em escala reduzida: o dente torna-se menor do que erros que em tamanhos maiores eram insignificantes.
- A parte difícil é manter estáveis a espessura do dente e a posição do furo quando poucos micrómetros decidem se o dedo se move com suavidade ou emperra.
- Nossa fábrica produz microengrenagens a partir do módulo 0.1, e nossas microcaixas de engrenagens abrangem Ø 3.4–38 mm com relações de 5–1500.
- Uma engrenagem de amostra de módulo 0.320 com 9 dentes atingiu o grau 0 JGMA num ensaio de rolamento de duplo flanco: erro composto total 4.1 µm, erro composto dente a dente 2.8 µm, excentricidade 1.4 µm.
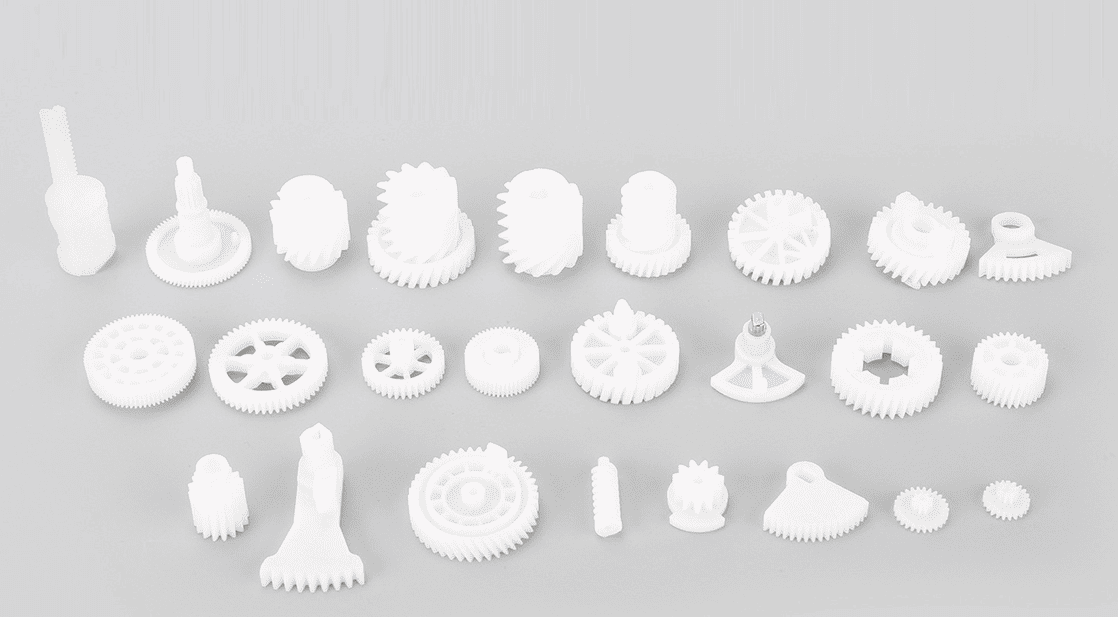
Uma mão de robô humanoide pede a uma engrenagem de plástico quase o impossível: caber numa articulação de dedo da largura de uma ponta de dedo, transmitir torque suficiente para agarrar e inverter o sentido milhares de vezes por dia. Abaixo do módulo 1 mm, o dente é tão pequeno que erros que uma engrenagem normal pode ignorar — poucos micrómetros de contração, um furo descentrado, uma rebarba num flanco — tornam-se uma grande fração do próprio dente.
Por que um dedo de robô é o trabalho mais difícil para uma engrenagem de plástico
Uma articulação de dedo é pequena em todas as direções. A caixa de engrenagens tem de caber no diâmetro do dedo, o motor fica ao lado e não atrás, e o trem de engrenagens dobra-se sobre si mesmo para alcançar a redução de que um dedo precisa. Nossas microcaixas de engrenagens cobrem Ø 3.4–38 mm, relações 5–1500, torque de 1 gf·cm a 50 kgf·cm — porque um dedo, um pulso e um cotovelo precisam cada um de um canto diferente dessa faixa. Um acionamento de dedo vive no extremo de diâmetro pequeno e alta redução, onde as engrenagens do último estágio são as menores e suportam todo o torque de saída.
O regime de trabalho piora tudo. Um dedo não gira continuamente como um motor de ventilador: arranca, para, inverte o sentido, mantém uma pegada e às vezes trava sobre algo duro. O travamento é o caso perigoso — o motor continua empurrando, o dente continua flexionando e o calor acumula-se onde ele é mais fino.
O que muda abaixo do módulo 1 mm
O módulo de uma engrenagem é o tamanho do dente, em milímetros: módulo 1 significa um dente de cerca de 2.25 mm de altura, módulo 0.3 um dente de cerca de 0.7 mm — e cada erro de arredondamento torna-se um problema de projeto.
| Módulo | Altura aproximada do dente | O que isso significa na prática |
|---|---|---|
| 1.0 | ≈ 2.25 mm | Ferramental e medição padrão |
| 0.5 | ≈ 1.1 mm | O detalhe do molde e a posição da injeção começam a importar |
| 0.3 | ≈ 0.7 mm | A contração deve ser prevista por material e cavidade |
| 0.2 ou menos | ≈ 0.45 mm ou menos | Ferramental, moldagem e medição precisam cada um do seu próprio processo |
Reduzir o módulo à metade duplica aproximadamente a proporção de cada erro. Uma cavidade de molde descentrada 5 µm é invisível numa engrenagem de módulo 1 e um problema real numa de módulo 0.2. Portanto, um fornecedor que cotiza apenas a partir do desenho, sem perguntar pelo regime de trabalho, é um sinal de alerta.
As cinco coisas que falham primeiro
Quando uma engrenagem abaixo de 1 mm falha, a causa costuma ser uma de cinco.
1. O molde não consegue reproduzir o dente
Com módulo 0.2–0.3, a cavidade do dente é menor que um grão de areia, cortada por eletroerosão a fio e por penetração em aço temperado. Uma cavidade com aresta romba ou flanco rugoso copia essa rugosidade em cada engrenagem. Nosso ferramental é feito na própria fábrica, então o ferramenteiro, o técnico de moldagem e o inspetor de engrenagens trabalham na mesma peça num mesmo prédio — e uma correção chega à cavidade no mesmo dia.
2. A contração move o dente após a moldagem
Todo plástico contrai ao esfriar, e o POM, a PA, o PC e o ABS contraem cada um de forma diferente. Numa engrenagem de módulo 0.3, uma estimativa de contração errada por uma fração de ponto percentual move a espessura do dente vários micrómetros — o suficiente para o jogo passar de correto a travado. Por isso o molde é cortado para um material específico, e a contração é confirmada nas primeiras amostras antes de liberar qualquer cavidade de produção.
3. O furo não está onde os dentes pensam
Uma engrenagem pode ter dentes perfeitos e funcionar mal se o furo for excêntrico. A excentricidade torna o engrenamento apertado de um lado da volta e folgado do outro, de modo que o dedo parece suave por meia volta e áspero na outra metade. Por isso medimos a excentricidade no mesmo equipamento de rolamento que verifica os dentes.
4. A medição não consegue ver o problema
Um micrômetro não consegue medir um dente de módulo 0.2. O ensaio de rolamento de duplo flanco consegue: a engrenagem rola contra uma engrenagem-mestre e a variação da distância entre centros é registrada, captando juntos os erros de espessura, perfil, passo e excentricidade. Nossa página de capacidades descreve uma medição de amostra por esse método: uma engrenagem de amostra de módulo 0.320 com 9 dentes atingiu o grau 0 JGMA, com erro composto total de 4.1 µm, erro composto dente a dente de 2.8 µm e excentricidade de 1.4 µm. É um relatório de amostra, não uma promessa — mas mostra o que a cadeia de medição consegue resolver.
5. Danos de montagem que ninguém percebe
O último risco nem está na engrenagem. Uma microengrenagem prensada num eixo com uma interferência apenas excessiva, ou marcada por uma pinça num flanco, chega já danificada. Assim, a engrenagem deve ser projetada para o seu método de montagem — um furo em D ou um ajuste forçado controlado, não um ajuste forçado — e embalada de modo que os dentes nunca se toquem no transporte.
O que verificar antes de encomendar
Cinco perguntas separam um fornecedor que consegue trabalhar abaixo de 1 mm de um que adivinha. Qual é o menor módulo que ele já moldou em produção — não num ensaio? Como ele mede a precisão do dente nesse módulo — um fornecedor que não consegue nomear o método não o está medindo. Que material ele escolheria e por quê? O POM é a escolha habitual; as vantagens e desvantagens em relação ao nylon estão na nossa comparação POM vs. nylon. Como a folga é mantida ao longo do lote, e como as engrenagens são embaladas para que os dentes não se toquem? E o que acontece no travamento? Um fornecedor que pensou em agarrar e manter responderá sobre a flexão do dente e o calor, e não apenas citará um torque de catálogo. Abaixo do módulo 1 mm não há margem para absorver o otimismo de um fornecedor; a única prova confiável é uma amostra medida.
Perguntas frequentes
Que módulo costumam usar as engrenagens dos dedos de um robô humanoide?
A maioria das engrenagens de articulação de dedo situa-se na faixa de módulo 0.2–0.5, com os menores pinhões até o módulo 0.1. Nossa fábrica molda microengrenagens a partir do módulo 0.1, de modo que toda a faixa é coberta com um mesmo ferramental e equipamento de medição.
As engrenagens de plástico suportam o torque num dedo de robô?
Sim, dentro do seu envelope de projeto. Um trem de engrenagens de dedo multiplica o torque do motor em vários estágios, de modo que as engrenagens finais veem torque alto a baixa velocidade — o regime que o plástico suporta bem, desde que o material seja escolhido para o caso de travamento. Nossas microcaixas de engrenagens entregam até 50 kgf·cm, o que cobre as forças de pegada de uma mão de tamanho humano.
Está projetando uma mão, uma garra ou um pequeno atuador com engrenagens abaixo do módulo 1 mm? Envie-nos o desenho com o torque, a velocidade e as condições de travamento, e responderemos com uma recomendação de material, um plano de medição e uma cotação.