Points clés
- En dessous du module 1 mm, un engrenage de doigt n'est pas un engrenage normal réduit : la dent devient plus petite que des erreurs qui étaient négligeables à plus grande taille.
- La difficulté est de maintenir stables l'épaisseur de dent et la position de l'alésage quand quelques microns décident si le doigt bouge en douceur ou se bloque.
- Notre usine fabrique des micro-engrenages à partir du module 0.1, et nos micro-réducteurs couvrent Ø 3.4–38 mm avec des rapports de 5 à 1500.
- Un engrenage échantillon de module 0.320 à 9 dents a atteint la classe JGMA 0 lors d'un essai de roulement à double flanc : erreur composée totale 4.1 µm, erreur composée dent à dent 2.8 µm, faux-rond 1.4 µm.
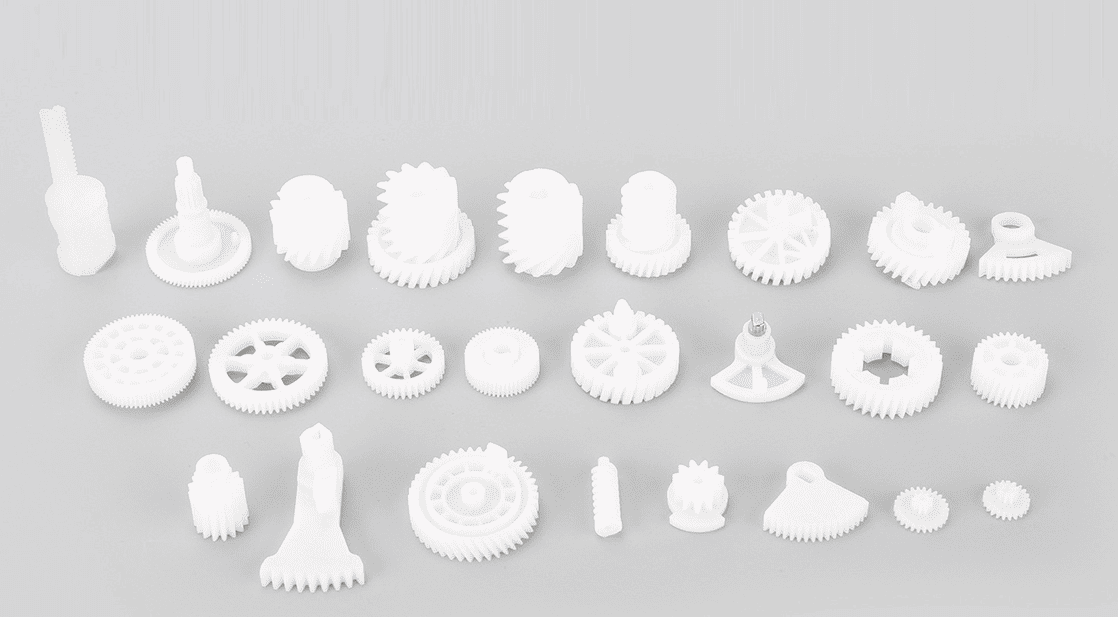
Une main de robot humanoïde demande à un engrenage en plastique presque l'impossible : tenir dans une articulation de doigt large comme un bout de doigt, transmettre assez de couple pour saisir, et inverser le sens des milliers de fois par jour. En dessous du module 1 mm, la dent est si petite que des erreurs qu'un engrenage normal peut ignorer — quelques microns de retrait, un alésage excentré, une bavure sur un flanc — deviennent une large fraction de la dent elle-même.
Pourquoi un doigt de robot est le travail le plus difficile pour un engrenage en plastique
Une articulation de doigt est petite dans toutes les directions. Le réducteur doit tenir dans le diamètre du doigt, le moteur se place à côté plutôt que derrière, et le train d'engrenages se replie sur lui-même pour atteindre la réduction dont un doigt a besoin. Nos micro-réducteurs couvrent Ø 3.4–38 mm, rapports 5–1500, couple de 1 gf·cm à 50 kgf·cm — parce qu'un doigt, un poignet et un coude ont chacun besoin d'un coin différent de cette plage. Un entraînement de doigt vit à l'extrémité petit diamètre et fort rapport, où les engrenages du dernier étage sont les plus petits et portent tout le couple de sortie.
Le régime de fonctionnement aggrave les choses. Un doigt ne tourne pas en continu comme un moteur de ventilateur : il démarre, s'arrête, inverse le sens, maintient une prise et cale parfois sur quelque chose de dur. Le calage est le cas dangereux — le moteur continue de pousser, la dent continue de fléchir, et la chaleur s'accumule là où elle est la plus fine.
Ce qui change en dessous du module 1 mm
Le module d'un engrenage est la taille de la dent, en millimètres : module 1 signifie une dent d'environ 2.25 mm de haut, module 0.3 une dent d'environ 0.7 mm — et chaque erreur d'arrondi devient un problème de conception.
| Module | Hauteur approximative de dent | Ce que cela signifie en pratique |
|---|---|---|
| 1.0 | ≈ 2.25 mm | Outillage et mesure standards |
| 0.5 | ≈ 1.1 mm | Le détail du moule et la position de l'injection commencent à compter |
| 0.3 | ≈ 0.7 mm | Le retrait doit être prévu par matériau et par cavité |
| 0.2 et moins | ≈ 0.45 mm ou moins | Outillage, moulage et mesure ont chacun besoin de leur propre procédé |
Diviser le module par deux double à peu près la part de chaque erreur. Une cavité de moule excentrée de 5 µm est invisible sur un engrenage de module 1 et un vrai problème sur un engrenage de module 0.2. Un fournisseur qui chiffre d'après le seul plan, sans demander le régime de fonctionnement, est donc un signal d'alarme.
Les cinq choses qui ratent en premier
Quand un engrenage de moins de 1 mm casse, la cause est généralement l'une des cinq.
1. Le moule ne peut pas reproduire la dent
À module 0.2–0.3, la cavité de dent est plus petite qu'un grain de sable, découpée par électroérosion à fil et par enfonçage dans de l'acier trempé. Une cavité au bord émoussé ou au flanc rugueux copie cette rugosité sur chaque engrenage. Notre outillage est fabriqué en interne, donc le mouliste, le technicien d'injection et le contrôleur d'engrenages travaillent sur la même pièce dans un même bâtiment — et une correction atteint la cavité le jour même.
2. Le retrait déplace la dent après le moulage
Tout plastique se rétracte en refroidissant, et le POM, le PA, le PC et l'ABS se rétractent chacun différemment. Sur un engrenage de module 0.3, une estimation de retrait fausse d'une fraction de pourcent déplace l'épaisseur de dent de plusieurs microns — assez pour faire passer le jeu de correct à bloquant. Le moule est donc taillé pour un matériau précis, et le retrait est confirmé sur les premiers échantillons avant la libération d'une cavité de production.
3. L'alésage n'est pas là où les dents le croient
Un engrenage peut avoir des dents parfaites et mal fonctionner si l'alésage est excentrique. Le faux-rond rend l'engrènement serré d'un côté de la révolution et lâche de l'autre, si bien que le doigt semble lisse pendant un demi-tour et rugueux pendant l'autre. C'est pourquoi nous mesurons le faux-rond sur le même appareil de roulement qui contrôle les dents.
4. La mesure ne peut pas voir le problème
Un micromètre ne peut pas mesurer une dent de module 0.2. L'essai de roulement à double flanc le peut : l'engrenage roule contre un engrenage maître et la variation de l'entraxe est enregistrée, en captant ensemble les erreurs d'épaisseur, de profil, de pas et de faux-rond. Notre page de capacités décrit une mesure d'échantillon selon cette méthode : un engrenage échantillon de module 0.320 à 9 dents a atteint la classe JGMA 0, avec une erreur composée totale de 4.1 µm, une erreur composée dent à dent de 2.8 µm et un faux-rond de 1.4 µm. C'est un rapport d'échantillon, pas une promesse — mais il montre ce que la chaîne de mesure peut résoudre.
5. Des dommages de montage que personne ne remarque
Le dernier risque ne se trouve pas dans l'engrenage. Un micro-engrenage pressé sur un arbre avec un serrage à peine trop fort, ou entaillé par une pince sur un flanc, arrive déjà endommagé. L'engrenage doit donc être conçu pour sa méthode de montage — un alésage en D ou un ajustement serré contrôlé, pas un emmanchement forcé — et emballé de façon à ce que les dents ne se touchent jamais en transit.
Ce qu'il faut vérifier avant de commander
Cinq questions séparent un fournisseur capable de travailler sous 1 mm d'un fournisseur qui devine. Quel est le plus petit module qu'il a moulé en production — pas en essai ? Comment mesure-t-il la précision des dents à ce module — un fournisseur incapable de nommer la méthode ne la mesure pas. Quel matériau choisirait-il et pourquoi ? Le POM est le choix habituel ; les arbitrages face au nylon sont dans notre comparaison POM vs nylon. Comment le jeu est-il maintenu sur le lot, et comment les engrenages sont-ils emballés pour que les dents ne se touchent pas ? Et que se passe-t-il au calage ? Un fournisseur qui a réfléchi au cas saisie-maintien répondra sur la flexion de dent et la chaleur, pas seulement en citant un couple de catalogue. En dessous du module 1 mm, il ne reste aucune marge pour absorber l'optimisme d'un fournisseur ; la seule preuve fiable est un échantillon mesuré.
Questions fréquentes
Quel module les engrenages de doigts de robots humanoïdes utilisent-ils habituellement ?
La plupart des engrenages d'articulation de doigt se situent dans la plage de module 0.2–0.5, les plus petits pignons descendant jusqu'au module 0.1. Notre usine moule des micro-engrenages à partir du module 0.1, donc toute la plage est couverte avec un seul outillage et un seul équipement de mesure.
Les engrenages en plastique peuvent-ils supporter le couple dans un doigt de robot ?
Oui, dans leur domaine de conception. Un train d'engrenages de doigt multiplie le couple moteur en plusieurs étages, donc les derniers engrenages voient un couple élevé à basse vitesse — le régime que le plastique supporte bien, à condition que le matériau soit choisi pour le cas de calage. Nos micro-réducteurs délivrent jusqu'à 50 kgf·cm, ce qui couvre les forces de préhension d'une main de taille humaine.
Vous concevez une main, une pince ou un petit actionneur avec des engrenages sous le module 1 mm ? Envoyez-nous le plan avec le couple, la vitesse et les conditions de calage, et nous reviendrons avec une recommandation de matériau, un plan de mesure et un devis.