Punti chiave
- Sotto il modulo 1 mm, un ingranaggio per dito non è un ingranaggio normale in scala ridotta: il dente diventa più piccolo degli errori che a dimensioni maggiori erano trascurabili.
- La parte difficile è mantenere stabili lo spessore del dente e la posizione del foro quando pochi micron decidono se il dito si muove con fluidità o si inceppa.
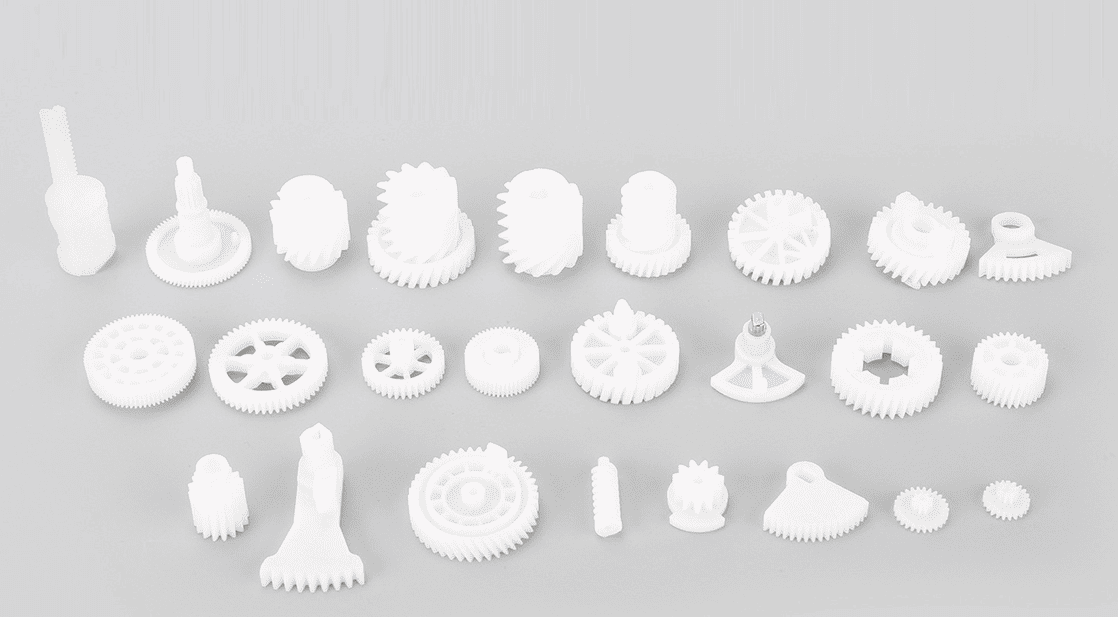
- La nostra fabbrica produce micro-ingranaggi a partire dal modulo 0.1, e i nostri micro-riduttori coprono Ø 3.4–38 mm con rapporti da 5 a 1500.
- Un ingranaggio campione di modulo 0.320 con 9 denti ha raggiunto il grado JGMA 0 in una prova di rotolamento a doppio fianco: errore composto totale 4.1 µm, errore composto dente-dente 2.8 µm, eccentricità 1.4 µm.
Una mano di robot umanoide chiede a un ingranaggio in plastica quasi l'impossibile: entrare in un'articolazione di dito larga quanto una punta di dito, trasmettere coppia sufficiente per afferrare e invertire il senso migliaia di volte al giorno. Sotto il modulo 1 mm, il dente è così piccolo che errori che un ingranaggio normale può ignorare — pochi micron di ritiro, un foro fuori centro, una bava su un fianco — diventano una grande frazione del dente stesso.
Perché un dito di robot è il lavoro più difficile per un ingranaggio in plastica
Un'articolazione di dito è piccola in ogni direzione. Il riduttore deve entrare nel diametro del dito, il motore sta accanto e non dietro, e il treno di ingranaggi si ripiega su se stesso per raggiungere la riduzione di cui un dito ha bisogno. I nostri micro-riduttori coprono Ø 3.4–38 mm, rapporti 5–1500, coppia da 1 gf·cm a 50 kgf·cm — perché un dito, un polso e un gomito hanno bisogno ciascuno di un angolo diverso di quella gamma. Un azionamento per dito vive all'estremità diametro piccolo e rapporto alto, dove gli ingranaggi dell'ultimo stadio sono i più piccoli e portano tutta la coppia in uscita.
Il regime di funzionamento peggiora le cose. Un dito non ruota in continuo come un motore di ventilatore: parte, si ferma, inverte il senso, mantiene una presa e a volte si blocca su qualcosa di duro. Il bloccaggio è il caso pericoloso — il motore continua a spingere, il dente continua a flettersi e il calore si accumula dove è più sottile.
Che cosa cambia sotto il modulo 1 mm
Il modulo di un ingranaggio è la dimensione del dente, in millimetri: modulo 1 significa un dente alto circa 2.25 mm, modulo 0.3 un dente alto circa 0.7 mm — e ogni errore di arrotondamento diventa un problema di progetto.
| Modulo | Altezza approssimativa del dente | Che cosa significa in pratica |
|---|---|---|
| 1.0 | ≈ 2.25 mm | Attrezzatura e misura standard |
| 0.5 | ≈ 1.1 mm | Il dettaglio dello stampo e la posizione del punto di iniezione iniziano a contare |
| 0.3 | ≈ 0.7 mm | Il ritiro va previsto per materiale e per cavità |
| 0.2 e inferiori | ≈ 0.45 mm o meno | Attrezzatura, stampaggio e misura richiedono ciascuno un proprio processo |
Dimezzare il modulo raddoppia all'incirca la quota di ogni errore. Una cavità di stampo fuori rotondità di 5 µm è invisibile su un ingranaggio di modulo 1 ed è un vero problema su uno di modulo 0.2. Quindi un fornitore che quota solo dal disegno, senza chiedere il regime di funzionamento, è un segnale d'allarme.
Le cinque cose che si guastano per prime
Quando un ingranaggio sotto 1 mm si guasta, la causa è di solito una delle cinque.
1. Lo stampo non riesce a riprodurre il dente
A modulo 0.2–0.3 la cavità del dente è più piccola di un granello di sabbia, tagliata con elettroerosione a filo e a tuffo in acciaio temprato. Una cavità con uno spigolo smussato o un fianco rugoso copia quella rugosità su ogni ingranaggio. La nostra attrezzatura è prodotta in casa, quindi stampista, tecnico di stampaggio e collaudatore di ingranaggi lavorano sullo stesso pezzo in un unico edificio — e una correzione raggiunge la cavità lo stesso giorno.
2. Il ritiro sposta il dente dopo lo stampaggio
Ogni plastica si ritira raffreddandosi, e POM, PA, PC e ABS si ritirano ciascuno in modo diverso. Su un ingranaggio di modulo 0.3, una stima di ritiro sbagliata di una frazione di punto percentuale sposta lo spessore del dente di diversi micron — abbastanza da far passare il gioco da corretto a bloccato. Perciò lo stampo è tagliato per un materiale specifico, e il ritiro è confermato sui primi campioni prima di liberare qualsiasi cavità di produzione.
3. Il foro non è dove i denti credono
Un ingranaggio può avere denti perfetti e funzionare male se il foro è eccentrico. L'eccentricità rende l'ingranamento stretto da un lato della rivoluzione e lasco dall'altro, così il dito sembra fluido per mezzo giro e ruvido per l'altro mezzo. Per questo misuriamo l'eccentricità sullo stesso banco di rotolamento che controlla i denti.
4. La misura non riesce a vedere il problema
Un micrometro non può misurare un dente di modulo 0.2. La prova di rotolamento a doppio fianco sì: l'ingranaggio rotola contro un ingranaggio campione e viene registrata la variazione dell'interasse, rilevando insieme errori di spessore, profilo, passo ed eccentricità. La nostra pagina delle capacità descrive una misura campione con questo metodo: un ingranaggio campione di modulo 0.320 con 9 denti ha raggiunto il grado JGMA 0, con errore composto totale di 4.1 µm, errore composto dente-dente di 2.8 µm ed eccentricità di 1.4 µm. È un rapporto su campione, non una promessa — ma mostra ciò che la catena di misura può risolvere.
5. Danni di montaggio che nessuno nota
L'ultimo rischio non è nell'ingranaggio. Un micro-ingranaggio pressato su un albero con un'interferenza appena eccessiva, o intaccato da una pinzetta su un fianco, arriva già danneggiato. Quindi l'ingranaggio va progettato per il suo metodo di montaggio — un foro a D o un accoppiamento forzato controllato, non un forzamento — e imballato in modo che i denti non si tocchino mai in trasporto.
Che cosa controllare prima di ordinare
Cinque domande separano un fornitore capace di lavorare sotto 1 mm da uno che tira a indovinare. Qual è il modulo più piccolo che ha stampato in produzione — non in prova? Come misura la precisione del dente a quel modulo — un fornitore che non sa nominare il metodo non la sta misurando. Quale materiale sceglierebbe e perché? Il POM è la scelta abituale; i compromessi rispetto al nylon sono nel nostro confronto POM vs nylon. Come viene mantenuto il gioco lungo il lotto, e come vengono imballati gli ingranaggi perché i denti non si tocchino? E che cosa succede in bloccaggio? Un fornitore che ha pensato al caso presa-e-mantenimento risponderà su flessione del dente e calore, non citerà solo una coppia da catalogo. Sotto il modulo 1 mm non resta margine per assorbire l'ottimismo di un fornitore; l'unica prova affidabile è un campione misurato.
Domande frequenti
Quale modulo usano di solito gli ingranaggi delle dita di un robot umanoide?
La maggior parte degli ingranaggi per articolazione di dito si trova nella gamma di modulo 0.2–0.5, con i pignoni più piccoli fino al modulo 0.1. La nostra fabbrica stampa micro-ingranaggi a partire dal modulo 0.1, quindi l'intera gamma è coperta con un'unica attrezzatura e un unico sistema di misura.
Gli ingranaggi in plastica possono reggere la coppia in un dito di robot?
Sì, entro il loro campo di progetto. Un treno di ingranaggi per dito moltiplica la coppia del motore in più stadi, quindi gli ingranaggi finali vedono coppia alta a bassa velocità — il regime che la plastica sopporta bene, purché il materiale sia scelto per il caso di bloccaggio. I nostri micro-riduttori erogano fino a 50 kgf·cm, che copre le forze di presa di una mano di dimensioni umane.
State progettando una mano, una pinza o un piccolo attuatore con ingranaggi sotto il modulo 1 mm? Inviateci il disegno con coppia, velocità e condizioni di bloccaggio, e risponderemo con una raccomandazione di materiale, un piano di misura e un preventivo.