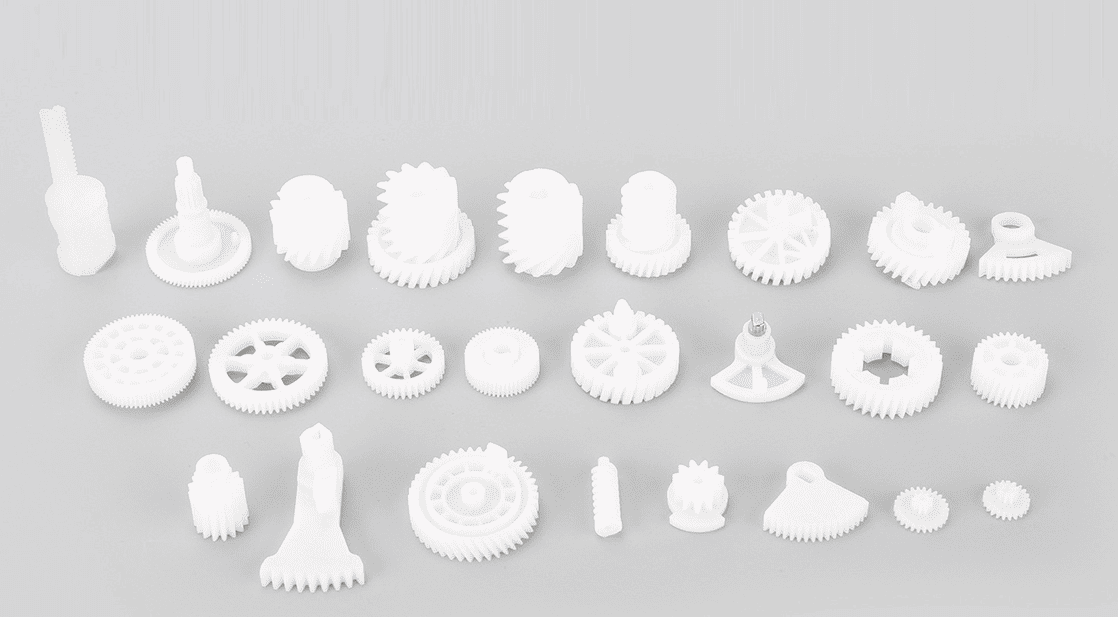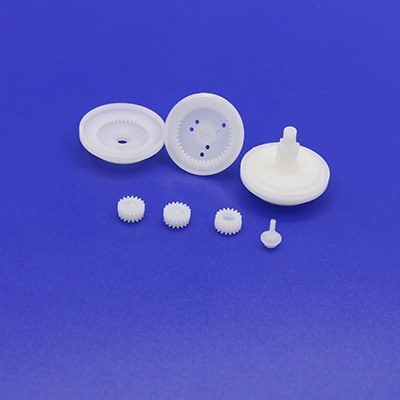
Puntos clave
- Por debajo del módulo 1 mm, un engranaje de dedo no es un engranaje normal a escala reducida: el diente se vuelve más pequeño que errores que a tamaños mayores eran insignificantes.
- La parte difícil es mantener estables el espesor del diente y la posición del agujero cuando unos pocos micrómetros deciden si el dedo se mueve con suavidad o se atasca.
- Nuestra fábrica fabrica microengranajes desde el módulo 0.1, y nuestras microcajas de engranajes abarcan Ø 3.4–38 mm con relaciones de 5–1500.
- Un engranaje de muestra de módulo 0.320 con 9 dientes alcanzó el grado 0 JGMA en un ensayo de rodadura de doble flanco: error compuesto total 4.1 µm, error compuesto diente a diente 2.8 µm, excentricidad 1.4 µm.
Una mano de robot humanoide pide a un engranaje de plástico casi lo imposible: caber en una articulación de dedo del ancho de una yema, transmitir suficiente par para agarrar y cambiar de sentido miles de veces al día. Por debajo del módulo 1 mm, el diente es tan pequeño que errores que un engranaje normal puede ignorar — unos pocos micrómetros de contracción, un agujero descentrado, una rebaba en un flanco — se convierten en una gran fracción del propio diente.
Por qué un dedo de robot es el trabajo más difícil para un engranaje de plástico
Una articulación de dedo es pequeña en todas las direcciones. La caja de engranajes debe caber en el diámetro del dedo, el motor se sitúa al lado y no detrás, y el tren de engranajes se repliega sobre sí mismo para lograr la reducción que necesita un dedo. Nuestras microcajas de engranajes cubren Ø 3.4–38 mm, relaciones 5–1500, par de 1 gf·cm a 50 kgf·cm — porque un dedo, una muñeca y un codo necesitan cada uno una esquina distinta de ese rango. Un accionamiento de dedo vive en el extremo de diámetro pequeño y alta reducción, donde los engranajes de la última etapa son los más pequeños y soportan todo el par de salida.
El régimen de trabajo lo empeora. Un dedo no gira de forma continua como un motor de ventilador: arranca, se detiene, invierte el sentido, mantiene un agarre y a veces se bloquea sobre algo duro. El bloqueo es el caso peligroso — el motor sigue empujando, el diente sigue flexionándose y el calor se acumula donde es más fino.
Qué cambia por debajo del módulo 1 mm
El módulo de un engranaje es el tamaño del diente, en milímetros: módulo 1 significa un diente de unos 2.25 mm de altura, módulo 0.3 un diente de unos 0.7 mm — y cada error de redondeo se convierte en un problema de diseño.
| Módulo | Altura aproximada del diente | Qué significa en la práctica |
|---|---|---|
| 1.0 | ≈ 2.25 mm | Utillaje y medición estándar |
| 0.5 | ≈ 1.1 mm | El detalle del molde y la posición de la entrada empiezan a importar |
| 0.3 | ≈ 0.7 mm | La contracción debe predecirse por material y cavidad |
| 0.2 e inferior | ≈ 0.45 mm o menos | Utillaje, moldeo y medición necesitan cada uno su propio proceso |
Reducir el módulo a la mitad duplica aproximadamente la proporción de cada error. Una cavidad de molde descentrada 5 µm es invisible en un engranaje de módulo 1 y un problema real en uno de módulo 0.2. Así que un proveedor que cotiza solo a partir del dibujo, sin preguntar por el régimen de trabajo, es una señal de alarma.
Las cinco cosas que fallan primero
Cuando falla un engranaje de menos de 1 mm, la causa suele ser una de cinco.
1. El molde no puede reproducir el diente
Con módulo 0.2–0.3 la cavidad del diente es más pequeña que un grano de arena, cortada por electroerosión por hilo y por penetración en acero templado. Una cavidad con un borde romo o un flanco rugoso copia esa rugosidad en cada engranaje. Nuestro utillaje se fabrica en la propia fábrica, así que el matricero, el técnico de moldeo y el inspector de engranajes trabajan en la misma pieza en un mismo edificio — y una corrección llega a la cavidad el mismo día.
2. La contracción mueve el diente después del moldeo
Todo plástico se contrae al enfriarse, y el POM, la PA, el PC y el ABS se contraen cada uno de forma distinta. En un engranaje de módulo 0.3, una estimación de contracción errada en una fracción de punto porcentual mueve el espesor del diente varios micrómetros — suficiente para que el juego pase de correcto a agarrotado. Por eso el molde se corta para un material concreto, y la contracción se confirma en las primeras muestras antes de liberar ninguna cavidad de producción.
3. El agujero no está donde los dientes creen
Un engranaje puede tener dientes perfectos y funcionar mal si el agujero es excéntrico. La excentricidad hace el engrane apretado en un lado de la vuelta y flojo en el otro, así que el dedo se siente suave media vuelta y áspero la otra media. Por eso medimos la excentricidad en el mismo equipo de rodadura que comprueba los dientes.
4. La medición no puede ver el problema
Un micrómetro no puede medir un diente de módulo 0.2. El ensayo de rodadura de doble flanco sí: el engranaje rueda contra un engranaje patrón y se registra la variación de la distancia entre centros, captando juntos los errores de espesor, perfil, paso y excentricidad. Nuestra página de capacidades describe una medición de muestra con este método: un engranaje de muestra de módulo 0.320 con 9 dientes alcanzó el grado 0 JGMA, con un error compuesto total de 4.1 µm, un error compuesto diente a diente de 2.8 µm y una excentricidad de 1.4 µm. Es un informe de muestra, no una promesa — pero muestra lo que la cadena de medición puede resolver.
5. Daños de montaje que nadie nota
El último riesgo no está en el engranaje. Un microengranaje prensado en un eje con una interferencia apenas excesiva, o mellado por unas pinzas en un flanco, llega ya dañado. Así que el engranaje debe diseñarse para su método de montaje — un agujero en D o un ajuste a presión controlado, no un ajuste forzado — y embalarse de modo que los dientes nunca se toquen en tránsito.
Qué comprobar antes de pedir
Cinco preguntas separan a un proveedor que puede trabajar por debajo de 1 mm de uno que adivina. ¿Cuál es el módulo más pequeño que ha moldeado en producción — no en una prueba? ¿Cómo mide la precisión del diente con ese módulo — un proveedor que no puede nombrar el método no lo está midiendo? ¿Qué material elegiría y por qué? El POM es la opción habitual; las ventajas e inconvenientes frente al nylon están en nuestra comparación POM vs. nylon. ¿Cómo se mantiene el juego a lo largo del lote y cómo se embalan los engranajes para que los dientes no se toquen? ¿Y qué ocurre en bloqueo? Un proveedor que ha pensado en agarrar y mantener responderá sobre la flexión del diente y el calor, no solo citará una cifra de par de catálogo. Por debajo del módulo 1 mm no queda margen para absorber el optimismo de un proveedor; la única prueba fiable es una muestra medida.
Preguntas frecuentes
¿Qué módulo suelen usar los engranajes de los dedos de un robot humanoide?
La mayoría de los engranajes de articulación de dedo se sitúan en el rango de módulo 0.2–0.5, con los piñones más pequeños hasta el módulo 0.1. Nuestra fábrica moldea microengranajes desde el módulo 0.1, así que todo el rango queda cubierto con un mismo utillaje y equipo de medición.
¿Pueden los engranajes de plástico soportar el par de un dedo de robot?
Sí, dentro de su rango de diseño. Un tren de engranajes de dedo multiplica el par del motor en varias etapas, así que los engranajes finales ven un par alto a baja velocidad — el régimen que el plástico soporta bien, siempre que el material se elija para el caso de bloqueo. Nuestras microcajas de engranajes entregan hasta 50 kgf·cm, lo que cubre las fuerzas de agarre de una mano de tamaño humano.
¿Está diseñando una mano, una pinza o un pequeño accionador con engranajes por debajo del módulo 1 mm? Envíenos el dibujo con el par, la velocidad y las condiciones de bloqueo, y le responderemos con una recomendación de material, un plan de medición y una cotización.