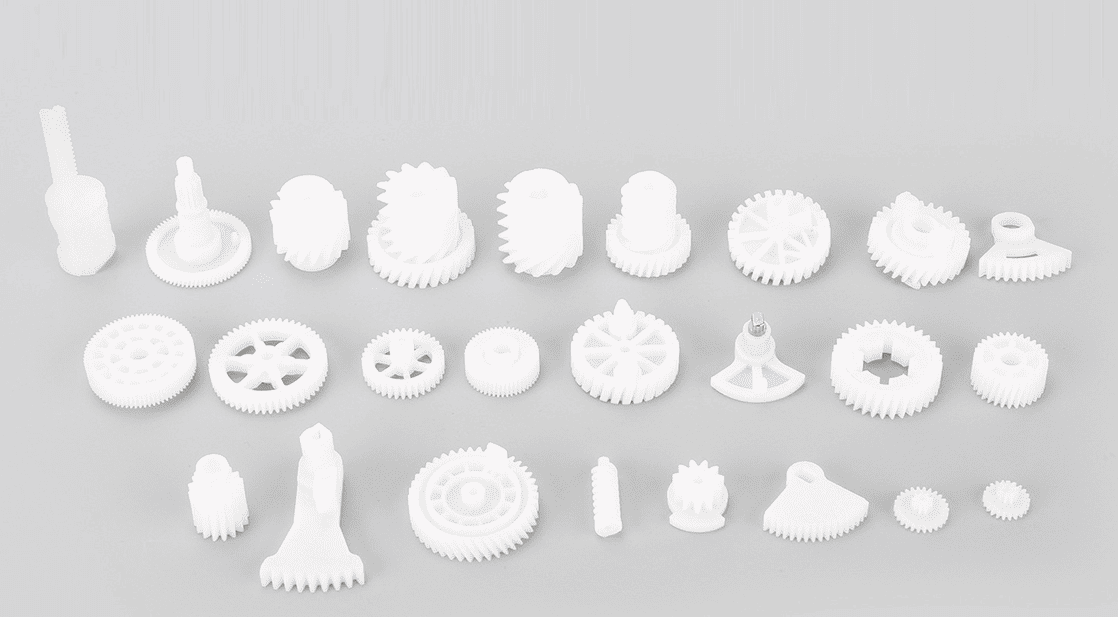
要点
- モジュール1 mm未満では、指の歯車は通常の歯車を縮小したものではありません。歯は、大きなサイズでは無視できた誤差よりも小さくなります。
- 難しいのは、数ミクロンが指の滑らかな動きか噛み込みかを決める中で、歯厚と穴位置を安定させることです。
- 当社の工場はモジュール0.1から微小歯車を製造し、マイクロギアボックスはØ 3.4–38 mm、減速比5–1500をカバーします。
- モジュール0.320、歯数9のサンプル歯車は、両歯面かみ合い試験でJGMA 0級を測定しました。総合誤差4.1 µm、歯ごとの総合誤差2.8 µm、振れ1.4 µmです。
ヒューマノイドロボットの手は、プラスチック歯車にほぼ不可能なことを求めます。指先ほどの幅の指関節に収まり、握るのに十分なトルクを伝え、1日に何千回も方向を変えることです。モジュール1 mm未満では、歯があまりに小さいため、通常の歯車なら無視できる誤差——数ミクロンの収縮、中心からずれた穴、片側の歯面のバリ——が歯そのものの大きな割合を占めるようになります。
なぜロボットの指はプラスチック歯車にとって最も難しい仕事なのか
指の関節はあらゆる方向に小さいのです。ギアボックスは指の直径に収まらなければならず、モーターは後ろではなく横に置かれ、歯車列は指に必要な減速比を得るために折り返す構造になります。当社のマイクロギアボックスはØ 3.4–38 mm、減速比5–1500、トルク1 gf·cmから50 kgf·cmをカバーします。指、手首、肘がそれぞれこの範囲の異なる領域を必要とするからです。指の駆動は小径・高減速比の端にあり、最終段の歯車が最も小さく、全出力トルクを担います。
使用条件がさらに難しくします。指はファンモーターのように連続回転しません。始動し、停止し、反転し、握りを保持し、硬いものを握ったときには失速することもあります。失速が危険なケースです。モーターは押し続け、歯は曲がり続け、熱は歯が最も薄い場所に蓄積します。
モジュール1 mm未満で何が変わるか
歯車のモジュールとは歯の大きさで、単位はミリメートルです。モジュール1は高さ約2.25 mmの歯、モジュール0.3は高さ約0.7 mmの歯を意味します。モジュールを小さくすれば、丸め誤差はすべて設計上の問題になります。
| モジュール | おおよその歯の高さ | 実際には何を意味するか |
|---|---|---|
| 1.0 | ≈ 2.25 mm | 標準的な金型と測定 |
| 0.5 | ≈ 1.1 mm | 金型の細部とゲート位置が重要になり始める |
| 0.3 | ≈ 0.7 mm | 収縮は材料ごと・キャビティごとに予測しなければならない |
| 0.2以下 | ≈ 0.45 mm以下 | 金型、成形、測定の各工程に専用のプロセスが必要 |
モジュールを半分にすれば、すべての誤差の割合はほぼ2倍になります。5 µm真円度がずれた金型キャビティは、モジュール1の歯車では見えませんが、モジュール0.2の歯車では本当の問題になります。したがって、図面だけで見積もり、使用条件を聞かないサプライヤーは警告サインです。
最初に起きる5つの問題
1 mm未満の歯車が故障するとき、その原因は通常この5つのうちの1つです。
1. 金型が歯を再現できない
モジュール0.2–0.3では、歯のキャビティは砂粒より小さく、焼入れ鋼にワイヤ放電加工と形彫り放電加工で切削されます。鈍いエッジや粗い歯面のあるキャビティは、その粗さをすべての歯車に写し取ります。当社の金型は社内で製作されるため、金型職人、成形技術者、歯車検査員が同じ建物で同じ部品に取り組み、修正はその日のうちにキャビティへ反映されます。
2. 収縮が成形後に歯を動かす
すべてのプラスチックは冷却時に収縮し、POM、PA、PC、ABSはそれぞれ異なる収縮をします。モジュール0.3の歯車では、収縮の見積もりがわずか数分の一パーセントずれるだけで歯厚が数ミクロン動き、バックラッシュが適正から固着へと変わるのに十分です。したがって金型は特定の1つの材料用に切削され、収縮率は生産キャビティを解放する前に初回サンプルで確認されます。
3. 穴が歯の思う位置にない
歯車は完璧な歯を持っていても、穴が偏心していればうまく回りません。振れがあると、かみ合いが回転の片側で締まり、反対側で緩くなるため、指は半回転は滑らかに、残りの半回転はざらついて感じられます。だからこそ、振れは歯を検査するのと同じかみ合い試験機で測定します。
4. 測定では問題が見えない
マイクロメーターではモジュール0.2の歯は測れません。両歯面かみ合い試験なら測れます。歯車をマスターギアと回転させ、中心距離の変化を記録することで、歯厚、歯形、ピッチ、振れの誤差をまとめて捉えます。当社の能力紹介ページでは、この方法によるサンプル測定を紹介しています。モジュール0.320、歯数9のサンプル歯車はJGMA 0級を測定し、総合誤差4.1 µm、歯ごとの総合誤差2.8 µm、振れ1.4 µmでした。これはサンプル報告であり、すべての歯車への約束ではありません。しかし、工程が管理されていれば測定チェーンが何を捉えられるかを示しています。
5. 誰も気づかない組立時の損傷
最後のリスクは歯車自体にはありません。軸にわずかに大きすぎる締め代で圧入された微小歯車や、ピンセットで歯面を傷つけられた歯車は、すでに損傷した状態で顧客に届きます。したがって歯車は組立方法に合わせて設計するべきです。D穴または管理された圧入であり、力任せの圧入ではありません。また、輸送中に歯同士が触れないよう梱包します。
発注前に確認すべきこと
5つの質問が、1 mm未満に対応できるサプライヤーと、推測で対応するサプライヤーを分けます。試作ではなく生産で成形した最小のモジュールは何ですか。そのモジュールで歯の精度をどう測定していますか。方法を名指しできないサプライヤーは測定していません。どの材料を選びますか、なぜですか。POMが通常の既定の選択です。ナイロンとのトレードオフは当社のPOMとナイロンの比較にあります。バックラッシュはロット全体でどう維持され、歯同士が触れないようどう梱包されますか。そして失速時にはどうなりますか。握って保持するケースを考えたサプライヤーは、歯の曲げと熱について答えます。カタログのトルク値だけではありません。モジュール1 mm未満では、サプライヤーの楽観を吸収する余裕はありません。唯一の信頼できる証拠は測定済みのサンプルです。
よくある質問
ヒューマノイドロボットの指の歯車は通常どのモジュールを使いますか
ほとんどの指関節の歯車はモジュール0.2–0.5の範囲にあり、最小のピニオンはモジュール0.1まで下がります。当社の工場はモジュール0.1から微小歯車を成形するため、1つの金型と測定体制で全範囲をカバーできます。
プラスチック歯車はロボットの指のトルクに耐えられますか
はい、設計範囲内では耐えられます。指の歯車列はモーターのトルクを複数段で増幅するため、最終段の歯車は高トルク・低速を受けます。これはまさにプラスチックが得意とする使用条件で、失速ケースを想定して材料を選べば十分です。当社のマイクロギアボックスは最大50 kgf·cmを出力し、人間サイズの手の握力に対応します。
モジュール1 mm未満の歯車を使う手、グリッパー、小型アクチュエーターを設計していますか。図面をお送りください。トルク、速度、失速条件とともに、材料の推奨、測定計画、見積もりをお返しします。